
En la minería, los desafíos para la tecnología son cada vez más complejos. Condiciones impredecibles como el polvo en suspensión, la vibración constante, la conectividad escasa y el continuo movimiento de los equipos prueban la adaptación de cualquier sistema.
Aun así, la robótica ha comenzado a ofrecer soluciones con un impacto directo en la optimización de los procesos, la seguridad de los trabajadores y la eficiencia operativa en sectores exigentes.
Un nuevo paso en la automatización de la minería
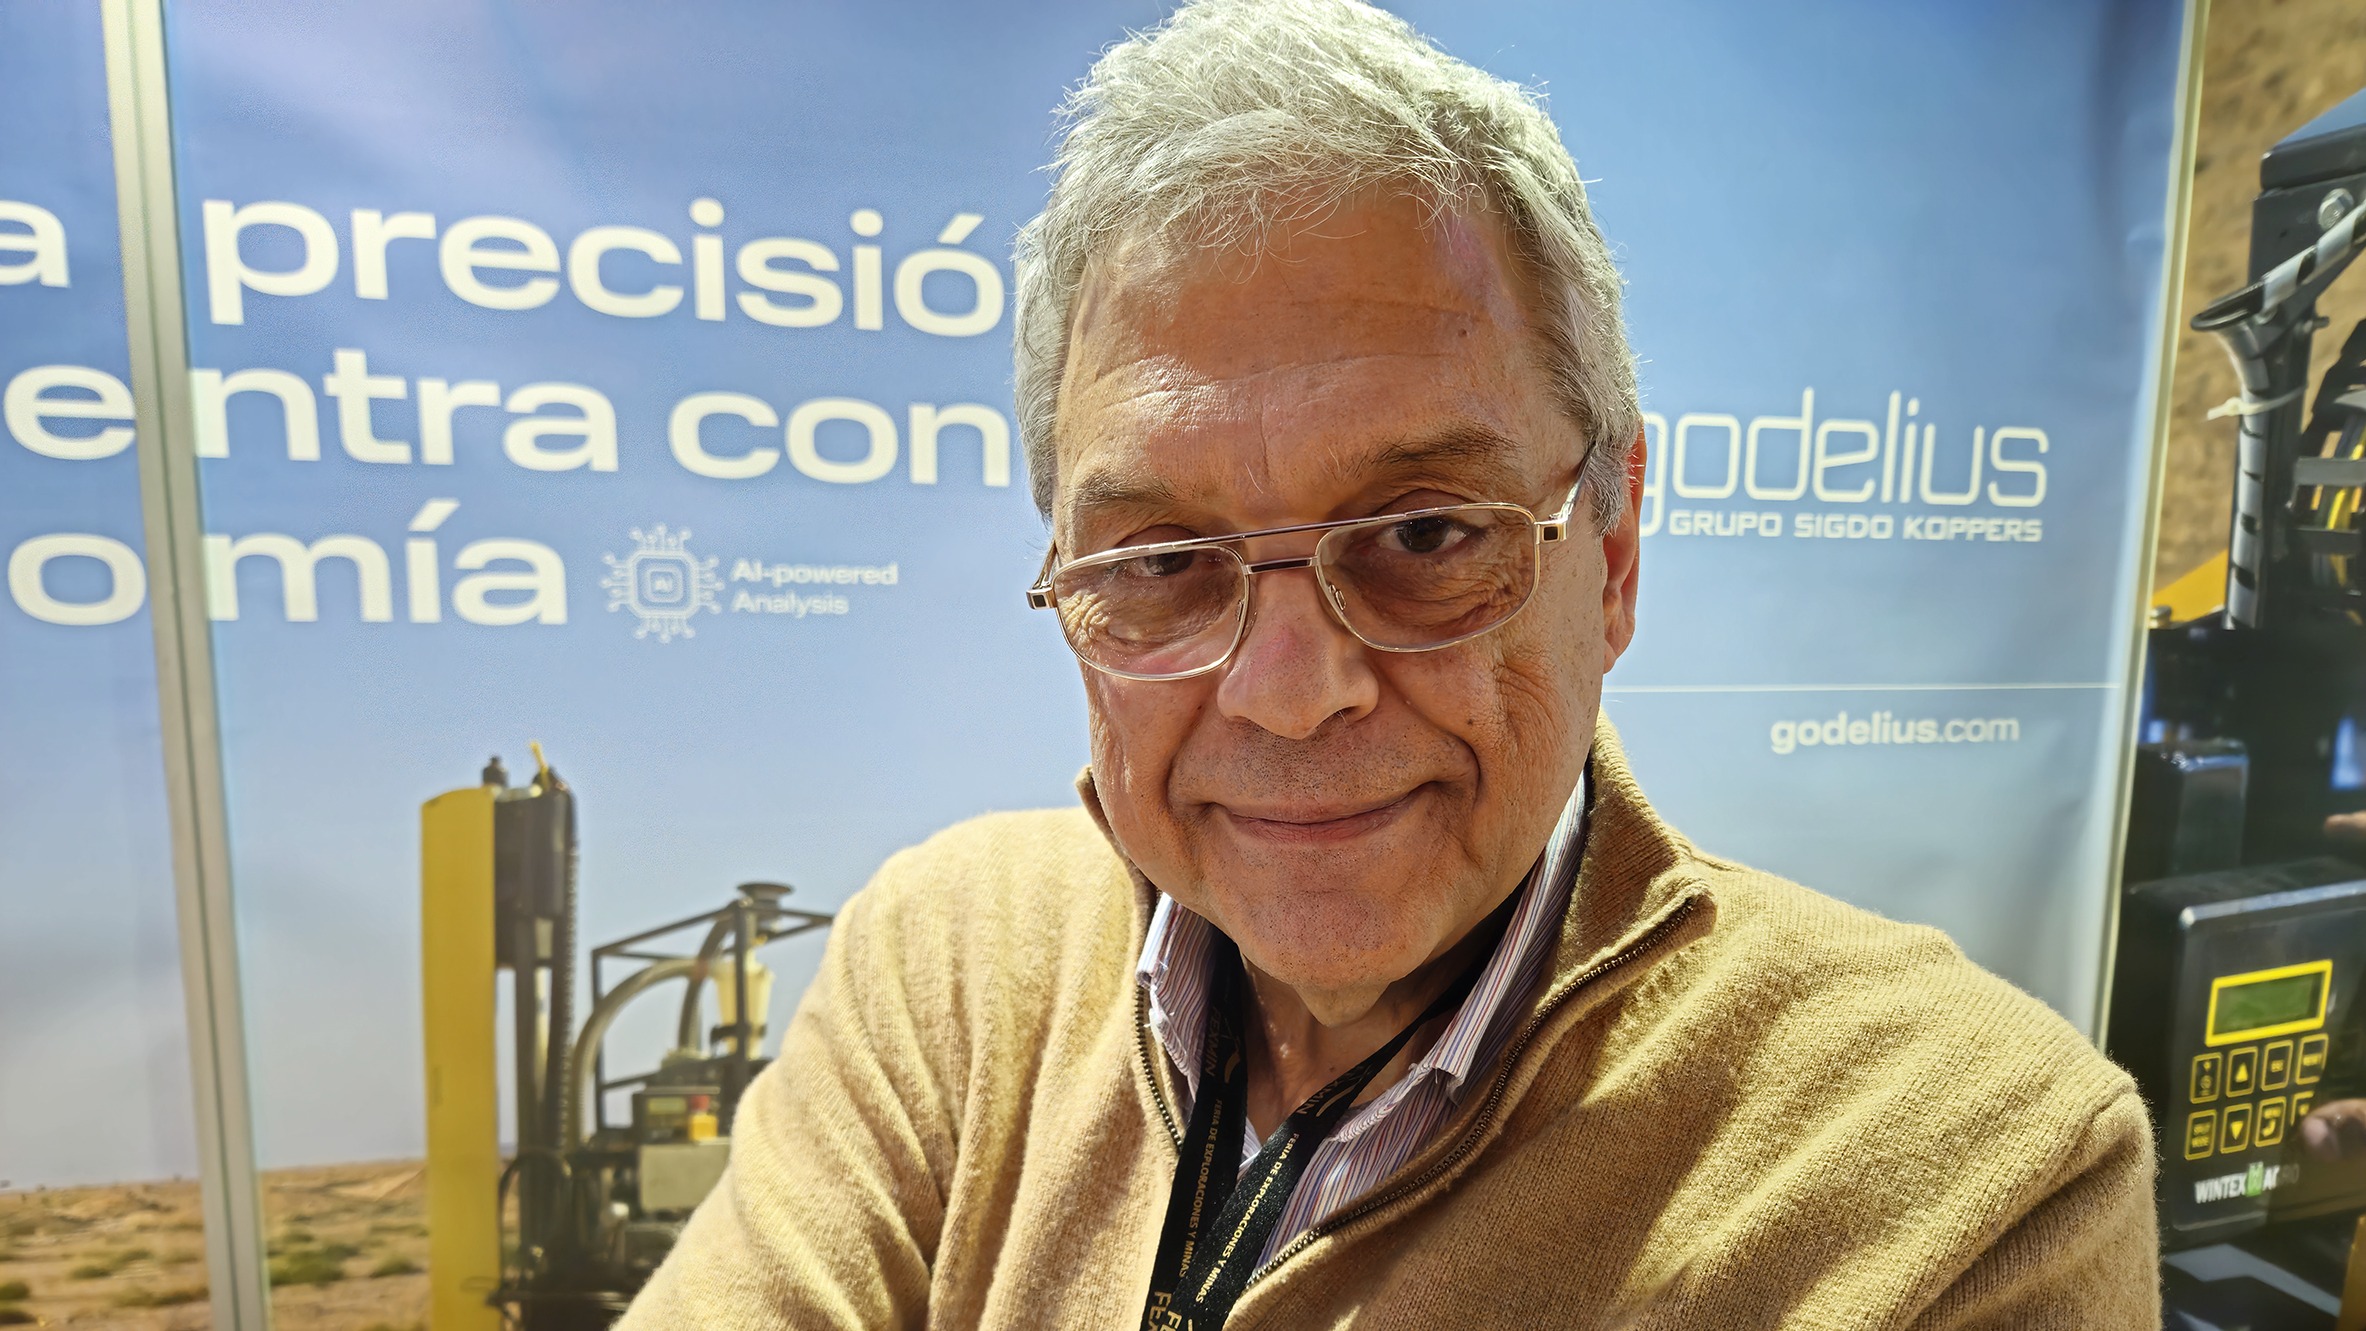
SK Godelius es una empresa especializada en soluciones robóticas e ingeniería avanzada, a la vanguardia de la transformación en la industria. Conversamos con Sergio Boccardi, gerente de Desarrollo de Soluciones de la compañía.
“Uno de los mayores retos en robótica hoy es hacer que los robots trabajen en entornos no estructurados, en lugares que nunca han visto, donde las condiciones cambian constantemente y no hay nada fijo”, sostuvo Boccardi.
En los entornos no estructurados, las condiciones y los objetos son impredecibles. A diferencia de los entornos estructurados, donde todo se puede programar fácilmente, aquí el robot debe tomar decisiones por sí mismo para resolver problemas inesperados. Este tipo de tecnologías se presenta como una respuesta eficiente para los desafíos de la minería actual.
Robótica no estructurada y adaptabilidad al entorno: una nueva herramienta
Un ejemplo de la aplicación de la robótica en la minería, según el ingeniero eléctrico, es el monitoreo y mantenimiento de las correas transportadoras, que trasladan los minerales dentro de la mina.
“En ese caso usamos un robot cuádruple, un perrito que se desplaza a lo largo de la correa, la analiza y detecta posibles fallas o puntos críticos, lo que nos permite predecir y programar el mantenimiento”, explicó a modo introductorio.
De esta manera, esta tecnología no solo mejora la eficiencia de la operación, sino que también permite anticiparse a incidentes como paradas inesperadas, optimiza el rendimiento y reduce los costos operativos.
Pero entre las propuestas más destacables de la compañía está el ámbito de la robótica no estructurada. “En la robótica convencional, un robot hace movimientos repetitivos orientados a la posición. Cada trayectoria del robot o del brazo robótico es un conjunto de trayectorias concatenadas en el tiempo, pero precisas”, detalló el especialista.
Luego explicó: “La robótica no estructurada es aquella donde el objeto a ser tratado por el robot es desconocido previamente, y no se sabe cómo viene, ni de dónde viene, ni cómo está”. Así, la tecnología permite que el robot analice el entorno, resuelva lo que necesita hacer y calcule las trayectorias para alcanzar su objetivo.
Control de impedancia y el ajuste de la fuerza
El gestor explicó que, si bien el machine learning tiene cierto papel en estos sistemas, lo que se emplea principalmente es una técnica orientada a la fuerza. “Es una especie de control de impedancia, donde el robot sabe que debe llegar a determinada posición, pero no importa mucho por dónde vaya”, afirmó.
Cabe detallar que el concepto de control de impedancia permite que un robot controle la fuerza y rigidez con la que interactúa con objetos o superficies. Así, ajusta la fuerza de contacto del robot al tocar el objeto, permitiéndole adaptarse de forma flexible al contacto.
“Te doy un ejemplo humano: si tú tomas una llave de tuercas y la vas a poner en una tuerca para aflojarla, no vas a ajustar la llave de entrada. Vas a ir con tu mano y vas a buscar con tu mano la posición para que la llave entre”, expuso.
Luego dijo: “Eso es una orientación a fuerza, porque tú hiciste una fuerza controlada para lograr llegar al objetivo, que es que la llave llegue a su posición. Eso, combinado con la visión artificial y otras tecnologías, permite que los robots puedan hacer cosas no estructuradas”.
La clave de los gemelos digitales
En relación a lo anterior, uno de los desarrollos más innovadores de SK Godelius que destacó Boccardi es el uso de gemelos digitales. Este concepto conecta el mundo físico con el digital, permitiéndole a los robots crear una representación de su entorno en tiempo real, lo que evita colisiones.
“El robot construye un twin, un gemelo del ambiente, para calcular trayectorias y evitar autocolisiones con sus propias partes y con el ambiente para lograr el objetivo”, explicó sobre esta herramienta, diseñada para permitir que los robots operen en situaciones de alta complejidad.
Más allá de la ciencia ficción, es realidad
La combinación de machine learning, visión artificial y gemelos digitales da lugar a una nueva generación de robots que ya no solo siguen órdenes preprogramadas, sino que toman decisiones en tiempo real. Estos avances cambian la minería al permitir que las máquinas gestionen procesos con un nivel de autonomía y precisión nunca antes vistos.
Como sostiene Boccardi: “El robot genera miles de trayectorias y descarta las que generarían colisiones. Luego, de las que no colisionan, con algún criterio, dice cuál es la más óptima según la finalidad”.
Así, la minería que viene se configura con innovaciones como las de SK Godelius, que hace poco pudieron parecer sacadas de una novela de ciencia ficción, pero que cambian el panorama actual con cada avance tecnológico.